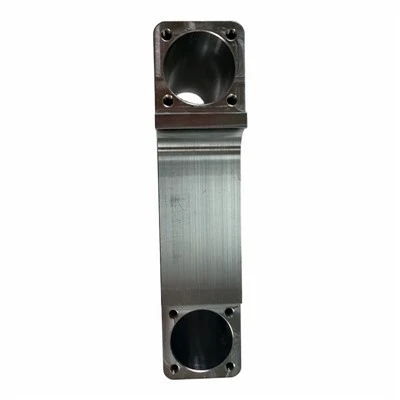
구조적 분할 및 기능적 분해

원격 클램핑 스테이션(왼쪽 엔드 블록)
싱킹 캐비티, 위치 지정 돌출부 및 관통 구멍을 설정합니다. 구멍은 일치하는 작은 액세서리, 클램프 또는 감지 모듈을 내장하는 데 사용되며 구멍은 핀 샤프트를 고정하거나 나사를 잠그는 역할을 합니다. 계단 표면은 평면 위치 지정을 달성하고 조립 후 위치 공차를 제어하며 측면 편차를 방지할 수 있습니다.

긴 캔틸레버 메인 빔 섹션
경량 홈 디자인을 채택하여 뒷면이 비어 있고 무게 감소 리브의 레이아웃이 매우 절묘합니다. 스윙 조건에서 전체 중량과 관성 모멘트를 줄일 뿐만 아니라 굽힘 강성을 유지하고 응력 하에서 긴 캔틸레버의 굽힘 변형을 방지하기 위해 필요한 보강 리브를 유지합니다. 나사를 끼우고 고정하기 위해 빔 본체에 2개의 계단식 접시 구멍이 배열되어 전체 스윙 암을 외부에 설치할 수 있습니다.

니어 엔드 설치 엔드(오른쪽 엔드 블록)
회전 샤프트, 실린더 커넥터 또는 장비 베이스에 연결할 수 있는 위치 지정 슬롯, 조명 구멍 및 나사 구멍을 설계합니다. 슬롯 구조는 회전 방지 포지셔닝 효과를 제공하여 조립 중 정렬의 어려움을 줄입니다. 나사산 구멍은 잠금 및 고정을 완료할 수 있습니다.
가공기술의 특징
1. 가공 방법 : 전체 밀링 가공에는 5축 또는 4축 CNC 머시닝 센터를 사용합니다. 부품의 앞면과 뒷면, 다중 각도 캐비티, 측벽 계단 및 다양한 깊이의 접시 구멍이 모두 분해 용접 없이 전체적으로 형성되어 용접으로 인한 변형 및 강도 감소를 방지합니다. 곡면과 둥근 모서리 사이의 부드러운 전환과 치수 정확도에 대한 엄격한 제어를 통해 명확하고 미세한 CNC 절단 패턴을 표면에서 볼 수 있습니다.
2. 기존 재료 선택 : 6061-T6 알루미늄 합금이 일반적으로 사용되며 절단 용이성, 우수한 구조 강도 및 경량 장점을 결합합니다. 사용 시나리오에서 왕복 진동이 자주 발생하는 경우 7075-T6 알루미늄 합금을 업그레이드하여 피로 저항을 향상시킬 수 있습니다.


주류 애플리케이션 시나리오
1. 고정 스윙 암: 이전에 문의한 3개의 조 고정 구성 요소에 맞게 조정되어 그리퍼의 스윙 지지 암 역할을 하며 파지 메커니즘의 동작 전달을 완료합니다.
2. 자동 이식 브래킷: 소형 진공 흡입 노즐과 광전 센서가 장착되어 조립 라인에서 자재 채취 및 변위 작업을 완료합니다.
3. 감지 장비용 조정 브래킷: 감지 프로브를 고정하고 팔 본체의 설치 구멍 위치에 따라 프로브의 공간 위치를 조정합니다.
4. 소형 로봇 팔 관절 링크: 경하중 로봇의 엔드 링크 구성 요소입니다.
조립 및 작동 조건 주의 사항
1. 조임 공정: 알루미늄 합금은 경도가 낮기 때문에 잠금 나사의 조임 토크를 제어해야 합니다. 진동 조건에서 나사 풀림을 방지하려면 평스프링 와셔를 사용하는 것이 좋습니다. 과도한 토크는 실 미끄러짐 및 베이스 붕괴와 같은 문제를 일으킬 수 있습니다.
2. 내마모성 최적화: 왼쪽 끝 캐비티와 핀 샤프트 관통 구멍이-장기간 왕복 회전하는 경우 스테인레스 스틸 부싱을 눌러 알루미늄 기판의 마모를 늦추고 부품의 수명을 연장할 수 있습니다.
3. 표면 처리 참고 사항 : 무광택 아노다이징은 기존 실내 작업 조건에 충분하여 내마모성을 향상시킬뿐만 아니라 산화 및 먼지도 방지합니다. 먼지가 많고 습한 환경에는 경질 아노다이징 솔루션을 사용할 수 있습니다.
4. 강제 알림: 캔틸레버 구조의 모멘트는 캔틸레버의 길이에 따라 증가하며 더 무거운 구성 요소는 루트 위치에서 굽힘 하중을 줄이기 위해 베이스에 최대한 가깝게 배열해야 합니다.

프로세스 세부 사항에 대한 작은 보충 자료
다중 캐비티는 둥근 전환으로 설계되었습니다. 이는 직각으로 응력 집중을 방지하고 부품이 교대로 진동을 받을 때 균열 가능성을 줄일 수 있는 매우 실용적인 세부 최적화입니다. 접시머리 디자인을 사용하면 나사 머리가 내부로 가라앉아 조립 후 간섭과 충돌을 피할 수 있습니다.
인기 탭: 알루미늄 합금 스윙 암, 중국 알루미늄 합금 스윙 암 제조업체, 공급업체, 공장